参数化零件设计
通过二维草图、尺寸约束与实体特征构建零件。支持拉伸、旋转、放样、扫掠、倒角、圆角和布尔运算,让设计随参数变化持续迭代。
YeosoCAD 将参数化建模、机械装配与智能自动化连接在一起。让设计从一张图纸、一组尺寸或一段指令开始,在真实的三维几何中完成验证。
面向机械与机器人研发中的日常设计任务,从草图约束到三维实体,从分件组织到工程文件交换,减少模型在不同环节间的重复整理。
通过二维草图、尺寸约束与实体特征构建零件。支持拉伸、旋转、放样、扫掠、倒角、圆角和布尔运算,让设计随参数变化持续迭代。
将零件组织成多部件机械结构,管理分组、位置、可见性与材料属性。结合装配工作台规划零件关系,清晰表达外壳、支架、关节与内部模块。
将三维几何转为投影视图与工程图,辅助沟通尺寸、结构和装配意图。使用几何测量与脚本检查关键长度、孔径、孔距和模型有效性。
通过 MCP 将自然语言任务接入 CAD 操作,也可使用 Python 调用建模能力。支持创建与编辑对象、批量生成结构、读取尺寸并输出验证结果。
适用于人形机器人、机械臂和自动化设备的结构建模与方案沟通。按系统组织头颈、躯干、手臂、腿部与附件,既能检查整体比例,也能进入关节模块查看安装接口。
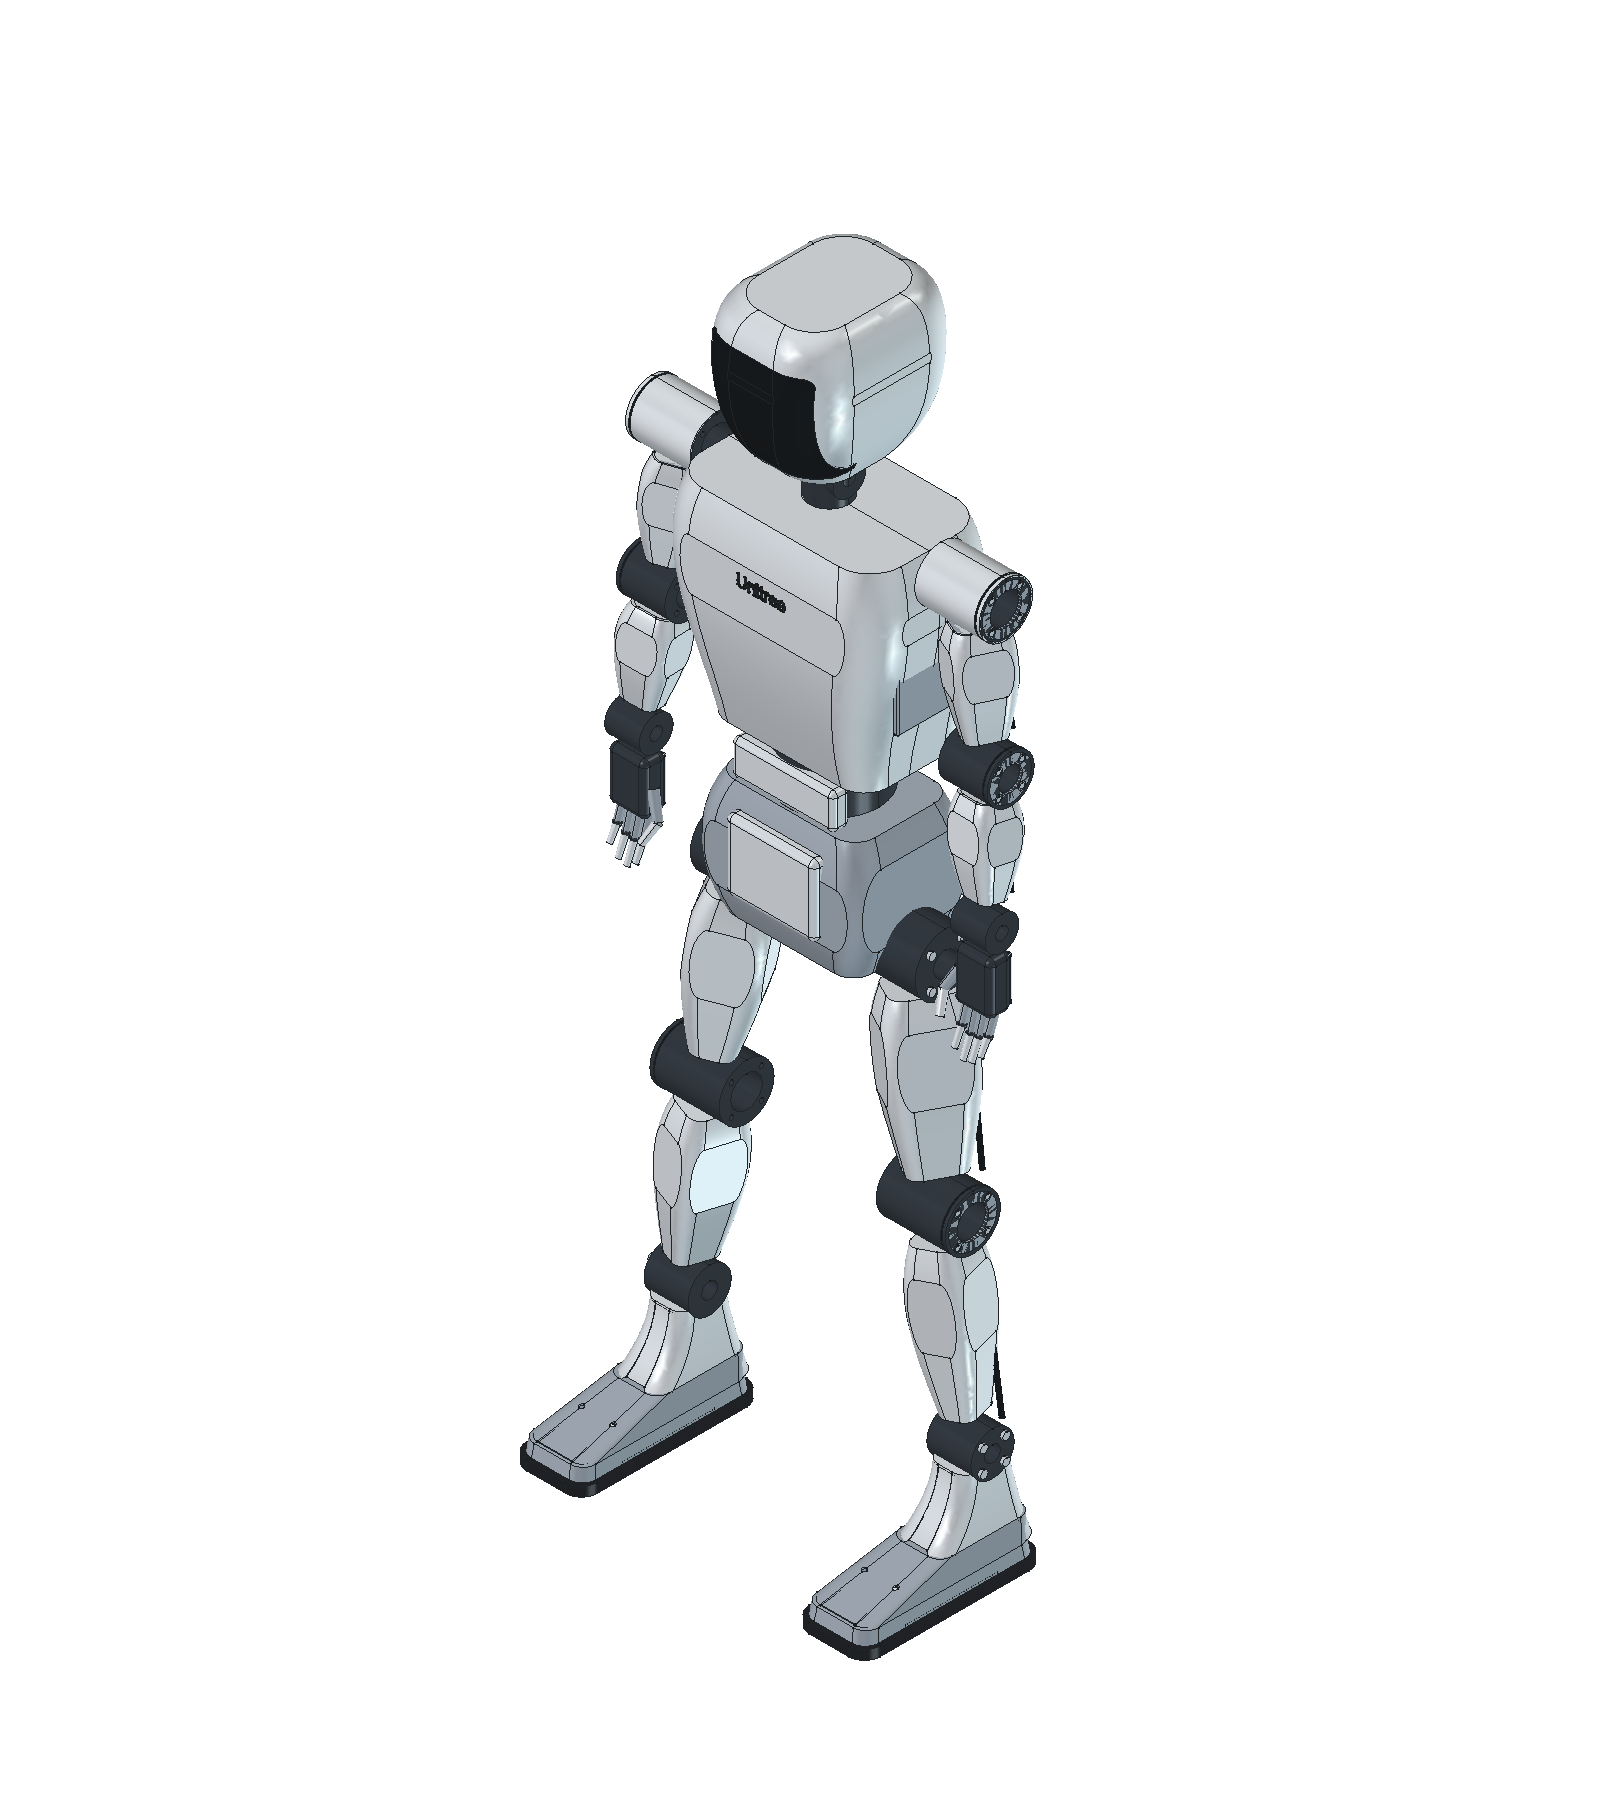
以已完成的 G1 人形机器人图纸复建为例,展示 YeosoCAD 如何将部件尺寸、装配层级和几何验证连接起来。
本案例为参考图纸建立的静态装配。未标注外形采用建模假设;图纸中的深度冲突按已确认的部件尺寸处理。案例数据对应这一模型,不代表所有工程任务的通用精度承诺。
提取图纸尺寸、零件信息和装配要求,标明不确定项与冲突,建立统一的参数和坐标约定。
使用草图与实体工具逐步建模,或通过脚本与 MCP 创建对象,将重复结构交给自动化处理。
从多个视角核对结构,测量尺寸、孔位和中心距,检查实体有效性,修正实际发现的问题。
保存可编辑的原生文档,导出 STEP 等交换文件,整理视图、BOM 与尺寸核查结果。
设计文件保存于本地。原生工程文档保留分件与属性,STEP 用于跨 CAD 交换,STL 可连接后续网格与制造准备流程。工程图、BOM 和脚本可与项目文件一同归档。
可用的导入导出选项取决于对应工作台、几何类型与已安装组件;MCP 使用前需运行本地连接服务。